Ant-inspired swarm robotics strategies move toward operational mining automation
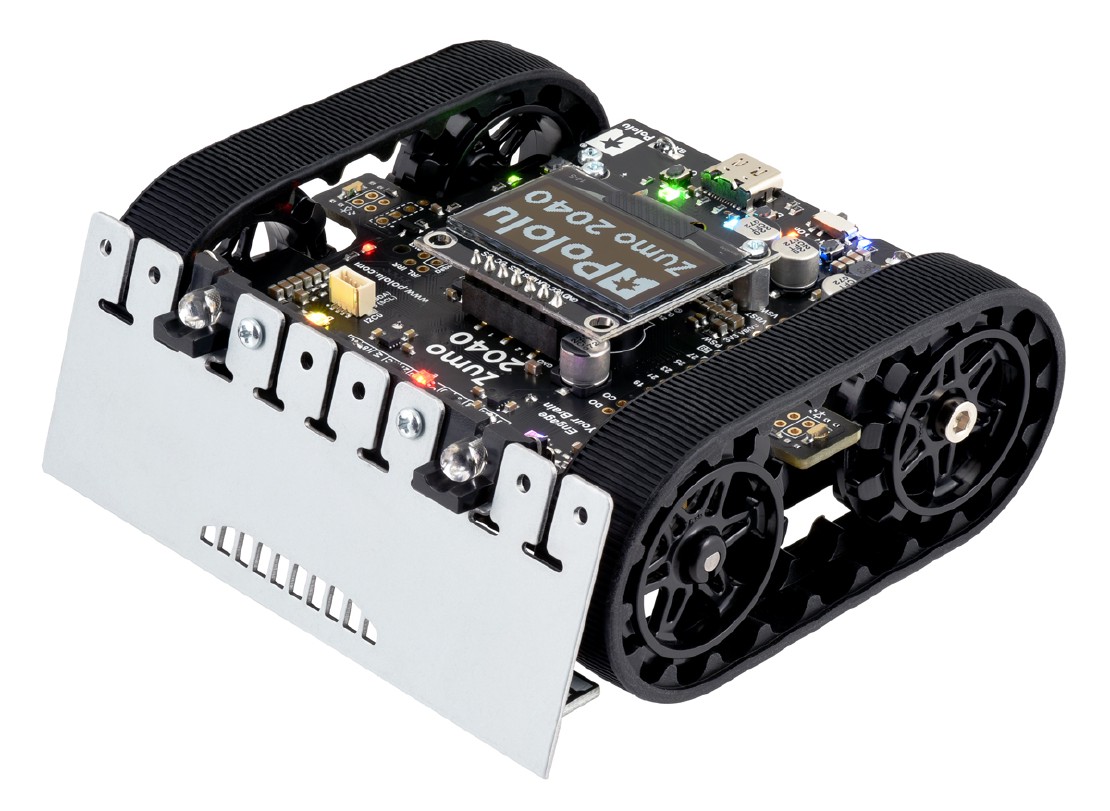
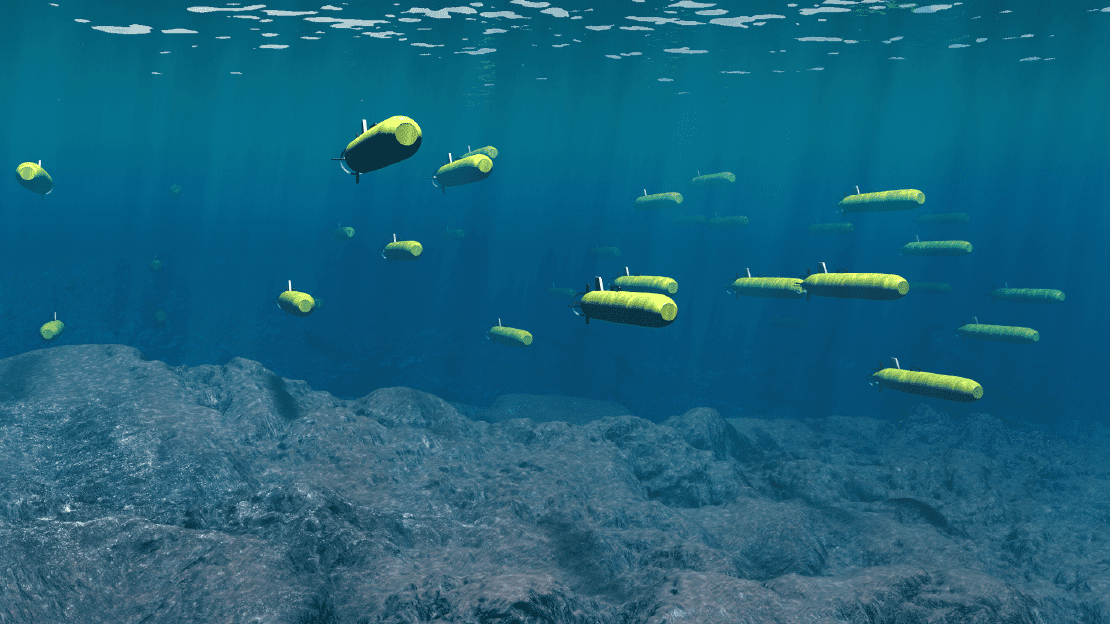
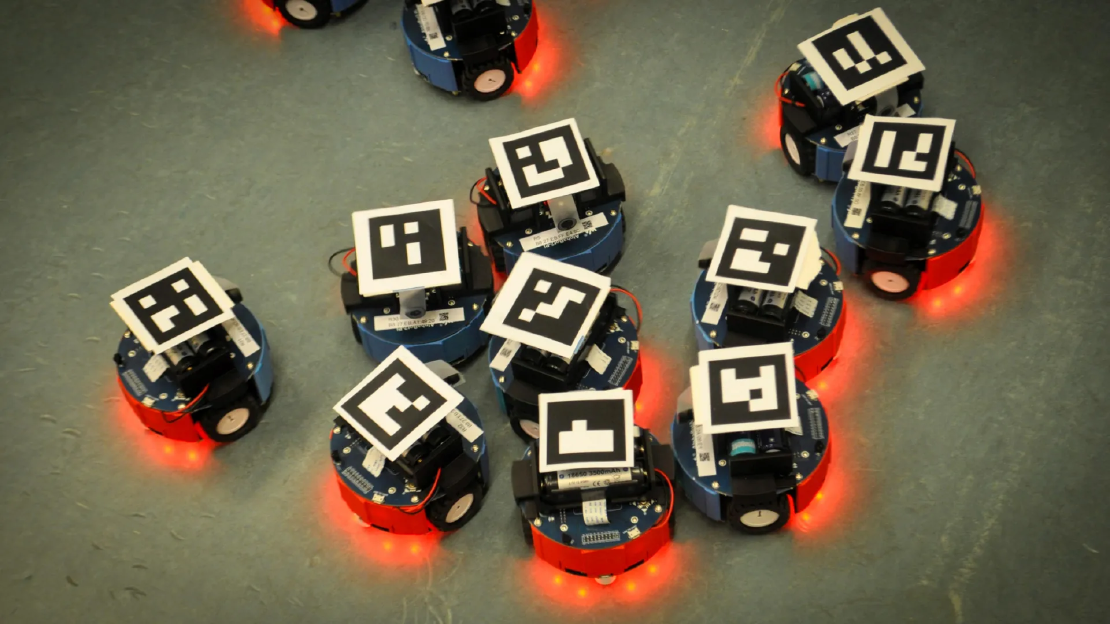
Researchers evaluated ant-inspired robotic coordination strategies for autonomous mining operations, including distributed task allocation and tandem partitioning approaches. The work focuses on improving efficiency and resilience in hazardous industrial environments.
Read more